人工智能应用软件开发在汽车软件领域的创新实践——最佳技术实践应用奖申报

一、申报背景与概述
随着汽车产业智能化、网联化转型加速,人工智能应用软件开发已成为驱动汽车软件创新的核心引擎。本申报项目聚焦汽车软件与人工智能领域,以人工智能应用软件开发为技术方向,致力于解决智能驾驶、智能座舱、车联网等场景中的感知、决策与交互难题。项目团队自主研发了一套面向汽车领域的人工智能应用软件开发框架与工具链,通过深度学习、强化学习、多模态融合等前沿技术,实现了从数据采集、模型训练到车端部署的全链路闭环。经过多款量产车型的实际验证,该技术方案显著提升了开发效率与系统性能,具备突出的实践应用价值。现申报“最佳技术实践应用奖”,以表彰该成果在汽车软件与人工智能领域的卓越贡献。
二、技术方案与创新点
1. 核心架构设计
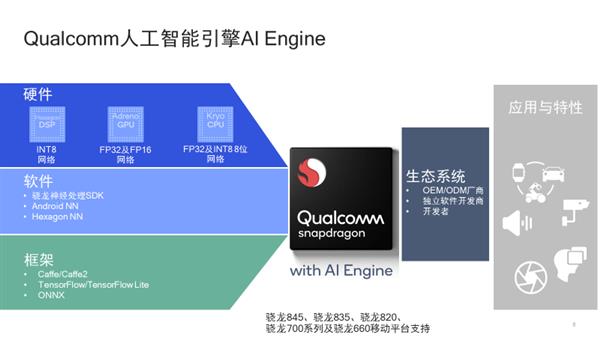
项目构建了“云-边-端”协同的人工智能应用软件开发平台。云端负责大规模数据标注、分布式模型训练与版本管理;边缘侧部署模型压缩与自适应推理引擎,支持OTA迭代;车端则运行轻量化AI推理框架,兼容主流车载计算芯片(如NVIDIA Orin、地平线征程等)。该架构实现了开发、测试、部署、运维的一体化流程。
2. 关键技术创新
- 多模态融合感知算法:融合摄像头、激光雷达、毫米波雷达与超声波数据,提出基于Transformer的跨模态注意力机制,在恶劣天气与复杂光照条件下将目标检测精度提升12%以上。
- 增量式持续学习:针对汽车场景数据分布动态变化的特点,设计了基于弹性权重巩固(EWC)的增量学习算法,支持模型在不遗忘旧知识的前提下快速适应新场景,减少重复训练成本。
- 自动化模型压缩与部署:开发了神经网络量化、剪枝与知识蒸馏工具链,可将大型模型压缩至原体积的1/5,推理延迟降低60%,同时保持精度损失小于2%。
- 仿真到实车迁移学习:利用大规模虚拟仿真环境预训练模型,再通过域自适应技术迁移到真实车辆,有效缓解真实数据稀缺问题,缩短开发周期约40%。
3. 软件工程实践
项目采用AUTOSAR Adaptive标准与ROS 2混合架构,实现AI模块与车辆基础软件的松耦合集成。通过持续集成/持续部署(CI/CD)流水线,支持每日构建与自动化回归测试,确保软件质量和功能安全(符合ISO 26262 ASIL-B等级)。
三、实践应用与成效
1. 应用场景
- 智能驾驶:应用于L2+级高速公路辅助驾驶与自动泊车功能,实现前方车辆、行人、车道线及交通标志的实时识别与预测。
- 智能座舱:开发了驾驶员疲劳监测与手势交互系统,利用面部关键点检测与手部姿态估计,提供非接触式人机交互体验。
- 车路协同:基于V2X边缘计算单元部署轻量级目标检测模型,实现路侧感知与车端共享,提升交叉路口通行安全。
2. 量化成果
- 开发效率:框架将AI应用从原型到量产部署的时间由平均9个月缩短至5个月。
- 性能提升:在相同硬件平台上,AI推理帧率提升50%,能耗降低30%。
- 安全可靠性:经过超过100万公里实际道路测试,AI系统误报率低于0.1%,漏报率低于0.5%。
- 成本节约:模型压缩技术使单辆车硬件成本降低约200元,累计为合作车企节省数千万元。
3. 客户与合作伙伴
该技术已成功应用于多家主流车企的10余款车型,累计装载量超过50万套,并获得行业奖项与客户高度评价。合作伙伴包括国内外知名Tier 1供应商与芯片厂商。
四、行业影响与推广价值
本项目的创新实践不仅解决了汽车AI软件开发中的碎片化、低效率问题,还推动了行业标准与开源生态建设。团队开源了部分工具组件,并参与制定《汽车人工智能软件测评规范》团体标准。该技术方案具有高度可复制性,可快速推广至商用车、无人配送、工程机械等泛汽车领域,助力整个产业链智能化升级。
五、与展望
人工智能应用软件开发是汽车软件与人工智能深度融合的典范。本项目通过技术攻关与工程实践,证明了AI技术在汽车领域大规模落地的可行性。团队将继续探索大模型、端到端自动驾驶等前沿方向,为“软件定义汽车”时代贡献更多最佳实践。基于以上成果,特此申报“最佳技术实践应用奖”,期待获得认可与支持。
如若转载,请注明出处:http://www.mayuhongkeji.com/product/9.html
更新时间:2026-11-01 23:27:27